


סורק ה-SLAM מסוג Emesent GX1 עומד למבחן השטח הקשה ביותר
שישה רגעים, סורק אחד על מוט מדידה, ומקטע דרך במונטנה שאין בו כמעט שום אלמנט להיאחז בו.
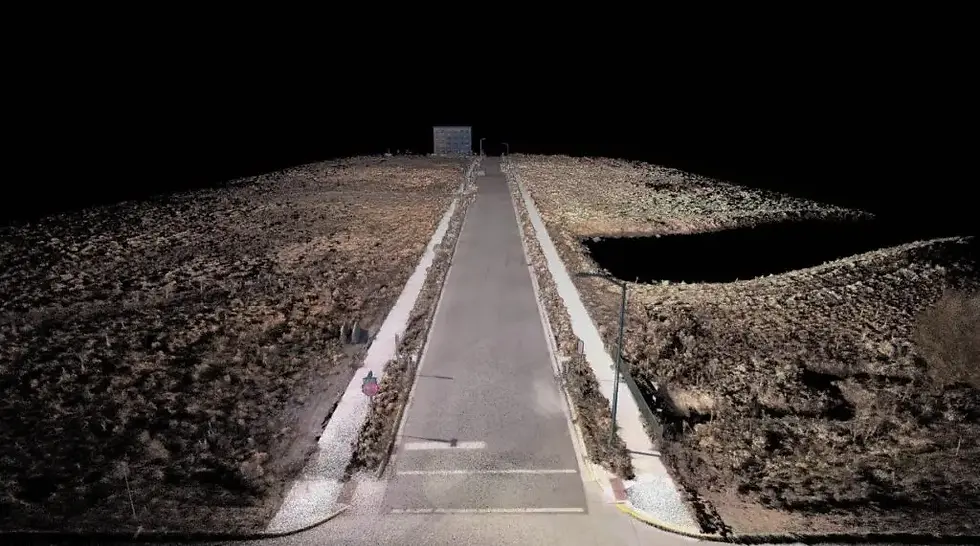
מקטע כביש באורך 250 מטרים מחוץ לבוזמן, מונטנה, הוא לא מסוג האתרים שמייצרים ענן נקודות דרמטי לעין. תנאי שטח שטוחים, קו ישר, זוג מבנים בכל קצה וכמעט שום דבר ביניהם. בדיוק מסיבה זו בחרה חברת Emesent באתר זה.
תוואי שטח חסר אלמנטים (Featureless terrain) הוא מצב הכשל הקלאסי של טכנולוגיית SLAM. אם ראיתם פעם סריקה ניידת של מסדרון ארוך או שדה פתוח שמתכופפת בהדרגה ומתרחקת מהמציאות, אתם כבר מכירים את הבעיה. צוות Emesent צעד לאורך הכביש עם סורק GX1 המורכב על מוט מדידה, הלוך וחזור — כ-500 מטרים של תנועה כוללת — במשך כשישה משרדי זמן. סט הנתונים שהופק שוחרר בשתי גרסאות: אחת שנעובדה עם תיקוני RTK ואחת בלעדיהם. זהו צעד מועיל בהרבה מפרסום הדמיה מבריקה, כיוון שהוא מאפשר לבחון בדיוק מה עושה פתרון ה-SLAM כשהוא פועל בכוחות עצמו.
בחירת האתר הייתה מכוונת. "חברת Emesent עוסקת מאז ומתמיד במיפוי מקומות בלתי נגישים ובלכידת נתונים בסביבות מאתגרות ללא קליטת GPS," אומר ד"ר סטפן הראבאר (Dr. Stefan Hrabar), מייסד-שותף ומנהל אסטרטגיה ראשי ב-Emesent. "דרכים ומנהרות חסרות אלמנטים מייצגות את האתגרים המורכבים ביותר, וזהו בדיוק התחום שבו סורקי ה-SLAM הניידים של Emesent מספקים תוצאות יוצאות דופן."
סט הנתונים מבוזמן מספק נקודת מבט מצוינת להבנת מהות מכשיר ה-GX1 והסיבה לכך שקהילת המודדים ואנשי ה-Mapping מקדישה לו תשומת לב רבה.
מדוע תוואי שטח חסר אלמנטים מאתגר סריקת לייזר ב-SLAM?
שווה לרענן בקצרה את העקרונות של טכנולוגיית SLAM (מיקום ומיפוי סימולטניים - Simultaneous Localization and Mapping), שכן היא מסבירה את מרבית החלטות התכנון של ה-GX1. זוהי הטכנולוגיה המאפשרת למכשיר לבנות מפה של סביבה בלתי מוכרת ובמקביל לעקוב אחר המיקום של עצמו בתוך אותה מפה מתפתחת. זהו הגשר היסודי בין החזרי הלייזר הגולמיים (Lidar returns) לבין מודל מיוחס-גיאוגרפית (Georeferenced) ועקבי.
אלגוריתם ה-SLAM פועל על ידי השוואת מה שהסורק רואה כעת מול מה שהוא ראה ברגע הקודם, ושימוש בחפיפה כדי לחשב כיצד הסורק זז. פינות, עמודים, גזעי עצים וקצוות מבנים מעניקים לאלגוריתם אלמנטים פיזיים להתקבע עליהם. קחו את אלו והסריקות העוקבות יתחילו להיראות כמעט זהות לחלוטין. כתוצאה מכך, הערכת המיקום מאבדת מאמינותה ושגיאות קטנות הולכות ומצטברות. לאורך כמה מאות מטרים, הדבר בא לידי ביטוי בכביש שמתעקל שלא לצורך, או בפרופיל גובה שמטפס לאט במקום להישאר שטוח.
הפתרון של Emesent הוא יישום SLAM המבצע אופטימיזציה מתמדת לכל מסלול התנועה (Trajectory) ככל שהסריקה מתקדמת, במקום פשוט לשרשר הערכת מיקום אחת לבאה אחריה. הוספת איכון RTK מתחנת בסיס או מרשת CORS מעניקה לפתרון ה-SLAM עוגן חיצוני השומר על אמינות המודל. עבור כל מודד המפיק מודלי גובה דיגיטליים (DEM) או נתוני קווי גובה מסריקות ניידות, השילוב הזה הוא החלק המכריע. סחיפה (Drift) בציר האנכי היא בדיוק מה שהופך ענן נקודות שנראה טוב למודל פני שטח בלתי שמיש.
סורק הלייזר Emesent GX1: סקירה כללית
ה-GX1 הוא דגם ההמשך של Emesent לסדרת ה-Hovermap, והבשורה המרכזית היא שכל הרכיבים שוכנים כעת במארז אחוד אחד: חיישן לייזר (LiDAR), מעבד SLAM, מקלט RTK GNSS, ארבע מצלמות 20 מגה-פיקסל לכידת פנורמה ב-360 מעלות, וסוללה פנימית נשלפת. ללא מקלט חיצוני, ללא מצלמת גופרו המחוברת בזרוע, ללא צמתים של כבלים וללא צורך בסקריפטים לעיבוד מאוחר כדי להתאים בין התמונות לנתוני הסריקה. המכשיר מתחבר למוט מדידה סטנדרטי ("5/8), מה שאומר שהוא משתלב בציוד השטח הקיים ללא מתאמים, וניתן להפעיל אותו גם בהחזקה ידנית, על גבי תרמיל גב או על גבי כלי רכב.
אף על פי שהוא נטול גינונים מיותרים, המארז הקומפקטי וההדוק הזה הוא בדיוק לב אטרקטיביותו.
מפרט טכני
פרמטר | מפרט טכני |
חיישן לייזר (LiDAR) | Hesai XT32M2X, כולל 32 ערוצים |
טווח מדידה | 300 מטרים |
קצב נקודות לשנייה | 640,000 (החזר בודד), 1,920,000 (החזר משולש) |
שדה ראייה (FOV) | 360° אופקי על 284° אנכי |
מערך מצלמות | 4 מצלמות x 20 MP; ברזולוציה של 0.96 mm/px ב-1 מטר, 4.8 mm/px ב-5 מטר |
דיוק גלובלי (ללא אילוצים) | 5 מ"מ בסביבה עתירת אלמנטים, 10 מ"מ בסביבה דלת אלמנטים |
דיוק גלובלי (עם GCPs) | 5 מ"מ בסביבה עתירת אלמנטים, 8 מ"מ בסביבה דלת אלמנטים |
דיוק גלובלי (עם RTK/PPK) | 15 מ"מ |
דיוק מקומי (Local accuracy) | 5 מ"מ |
רמת הדירות (Precision) | עד 2 מ"מ ($1\sigma$) |
מקלט RTK | 448 ערוצים; דיוק אופקי: 0.6 ס"מ + 0.5 ppm, דיוק אנכי: 1 ס"מ + 0.5 ppm |
משקל | 3.5 ק"ג כולל סוללה (3.2 ק"ג ללא סוללה) |
סוללה ותפעול | Li-ion נשלפת 54 Wh, זמן עבודה: 60 דקות, זמן טעינה: כ-2 שעות |
אחסון נתונים | 2 TB פנימי, הרחבה עם כרטיס SD עד 2 TB |
קישוריות | WiFi 2.4/5.8 GHz, 4G, Ethernet, USB-C |
תקן עמידות | IP65 |
טמפרטורת עבודה | 10°- עד 45° צלזיוס |
כל נתוני הדיוק הם לפי נתוני חברת Emesent, מדווחים כ-3D RMSE ונמדדו בסביבות הבדיקה של החברה.
ביצועי שטח: סריקות לייזר עם Emesent GX1 באתרים מגוונים
מאגרי הנתונים שפרסמה חברת Emesent שווים עיון, כיוון שהם מכסים מגוון רחב של תנאי לכידה בשטח:
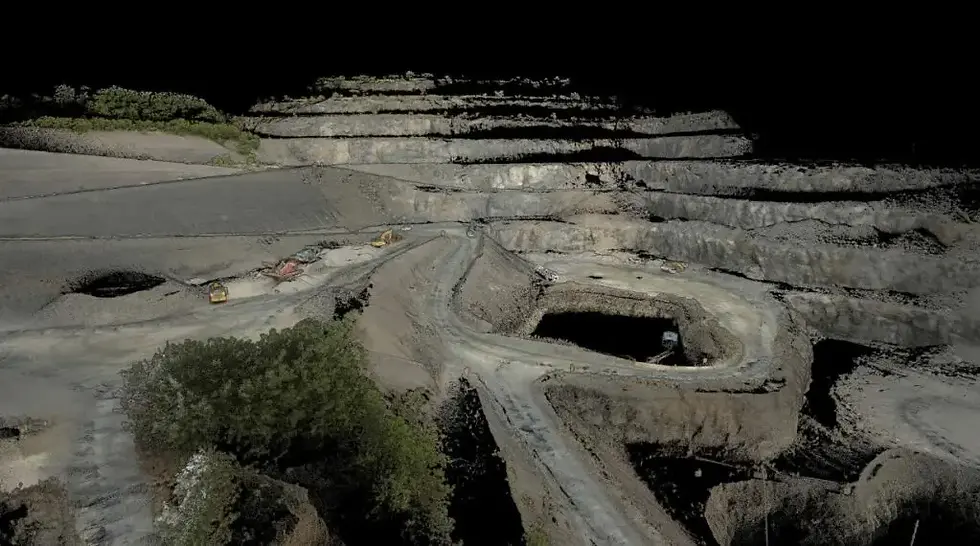
מחצבת Mount Coot-tha (בריסביין, אוסטרליה): המכשיר הותקן על גבי רכב והאתר כולו נסרק בתוך קצת יותר מ-20 דקות, כאשר הוא מיוחס גיאוגרפית באמצעות RTK מול רשת CORS מקומית. מחצבות הן כר טבעי לתהליך עבודה זה: לכידה חוזרת של פני השטח, חישוב שינויי נפח (Volumetric change detection) בין ביקורות, ותוואי שטח המשתנה משמעותית משבוע לשבוע.
צומת דרכים בציבור (קולורדו ספרינגס): הצוות סרק צומת פעיל ברגל כאשר ה-GX1 מורכב על תרמיל גב, תוך צעידה בקצב מבוקר ועצירה ברמזורים. כ-15 דקות נדרשו לסריקת הצומת. סריקת דרכים בתנועה פעילה היא בדיוק המצב שבו יחידה אחודה אחת מנצחת מערכת המצריכה זמן הרכבה וכיול בשולי הדרך.

אתרים נוספים בקטלוג: הקולוסיאום ברומא, מבנה מוניציפלי בדנבר, מתחם עבודה עירוני, גשר וחציית נחל בבריסביין, ומעבדה באטלנטה.
דיוק שטח של ה-Emesent GX1: תוצאות בדיקה בעולם האמיתי
חברת הסקירות והמדידות Sonto מאוסטרליה, המפעילה שלוש יחידות Hovermap, בחנה את ה-GX1 במהלך 6–7 פרויקטים למגורים. כשהמכשיר הותקן על מוט מדידה בגובה 1.8 עד 2 מטרים ונבדק מול נקודות בקרה ומדידות Total Station, התקבל מדד דיוק של 11 מ"מ RMSE — תוצאה העומדת בנוחות בתוך סף המעבר של 20 מ"מ הנדרש לעבודות מגורים.
שתי תובנות קטנות של חברת Sonto מעניינות אף יותר מהמספר הראשי:
הגבהת החיישן לגובה של כ-3 מטרים על מוט מוארך אפשרה ללכוד נתוני שיפועי גגות שהיו מפוספסים מזווית נמוכה יותר, תוך הפחתת הצללות על אלמנטים מוגבהים.
העלמת המפעיל מהצילום: כשהמצלמות ממוקמות כ-20 ס"מ מעל ראש המפעיל, המפעיל נעלם כמעט לחלוטין מצילומי ה-360 פנורמה. בעבודה המספקת 600–700 צילומי פנורמה לכל סריקה, כל פריים ללא מפעיל במרכזו חוסך עבודת עריכה וניקוי בדיעבד.
חברת Sonto דיווחה על אפס כשלים בשטח במהלך הניסוי, חסכה 20% בזמן ההכשרה של עובדים חדשים, וצפתה ירידה של 30% שטויות שטח שנתיות — בעיקר בזכות ביטול הסרבול של ניהול מספר חלקים וציוד היקפי.
חברות נוספות כגון Orion Spatial Solutions ציינו לטובה את העובדה שאין יותר צורך לחפש מקלטי GPS נוספים לפני יציאה לעבודה. כמו כן, חברת Gridvision, המבצעת בדיקות תשתית לקווי מתח גבוה, ציינה כי צמצום זמני ההרכבה והחיבורים בנסיעות של 20–30 דקות לאורך ימים שלמים משפר את הבטיחות ומאפשר לנהג להתרכז בנהיגה בלבד.
סיכום: האם ה-Emesent GX1 מתאים לתהליך העבודה שלך?
ה-GX1 אינו מציע עיקרון מדידה חדש ברמה הפיזיקלית. הוא מאחד ומאגד חומרה שמודדים כבר הרכיבו בעצמם קודם לכן, והיתרונות באים לידי ביטוי באמינות, בזמן ההקמה בשטח ובאיכות הצילום הפנורמי, תוך שמירה על הדיוק הגבוה של הדור הקודם.
ההגדרות של Emesent עצמה שאפתניות יותר: "אנשים שעבדו בעבר עם SLAM מופתעים בדרך כלל מהביצועים של ה-GX1," מסכם סטפן הראבאר. "הם אומרים לנו שנתוני ה-SLAM שלנו טובים בהרבה מכל נתוני SLAM אחרים שהם ראו, וחוצים את הגבול שבין SLAM לבין סריקה קרקעית קלאסית (Terrestrial Scanning)."
עבור עבודות פני שטח ומודלי גובה (DEM), שני האלמנטים המרכזיים שיש לעקוב אחריהם הם אינטגרציית ה-RTK וביצועי הסחיפה (Drift) בסביבות דלות באלמנטים. סט הנתונים מבוזמן — עם ובלי תיקונים — הוא הדרך המהירה ביותר לגבש דעה מקצועית על שניהם.